Wie funktioniert Real-Time-Kinematic (RTK)?
14.10.2024 | Vermessung
Die Positionsdaten moderner Drohnen sind fehlerbehaftet. Um in der Vermessung eine hohe Präzision zu gewährleisten, werden RTK-Korrekturdaten nahegelegener Bodenstationen herangezogen. Damit werden erfasste Daten auch absolut zentimetergenau positioniert. Als gemeinsames Projekt der Landesvermessungsämter in Deutschland dient SAPOS als zuverlässiger Lieferant für Echtzeit-Korrekturdaten.
01 Global Navigation Satellite Systems
Als Global Navigation Satellite Systems (GNSS) werden satellitengestützte Navigationssysteme bezeichnet, verbreitet sind GPS (USA), GLONASS (Russland), Galileo (Europäische Union), Beidou (China) oder QZSS (Japan). Moderne Drohnen nutzen eine GNSS-Antenne mit Kompass, um eine stabile Fluglage und intelligente Sicherheitsfunktionen zu ermöglichen, aber auch den erfassten Vermessungsdaten eine absolute Position zuzuordnen. Die GNSS-Verbindung der Drohne spielt für die Genauigkeit einer Drohnenvermessung eine entscheidende Rolle.
Für eine photogrammetrische Auswertung werden georeferenzierte Bilder herangezogen, in den Metadaten der Aufnahmen sind Informationen zu Standort und Ausrichtung der Kamera hinterlegt. So wird die Software bei der Erkennung wiederkehrender Punkte unterstützt. Wird per Laserscanning vermessen, entscheiden die GNSS-Informationen während der Datenerfassung über die absolute Positionierung der Punktwolke im dreidimensionalen Raum.
02 Relative und Absolute Genauigkeit
Die GNSS-Signale müssen zwischen Satellit und Drohne große Entfernungen zurücklegen. Dabei durchqueren sie die Ionosphäre, einen Teil der Atmosphäre, der große Mengen elektrisch geladener Teilchen enthält. Diese beeinflussen wiederum die Geschwindigkeit des GNSS-Signals, es entsteht eine Verzögerung, die den relevantesten Anteil des Fehlers der an der Drohne ankommenden GNSS-Daten darstellt.
Dennoch sind handelsübliche Drohnen in der Lage, mit Hilfe dieses fehlerbehafteten Signals eine stabile Fluglage zu garantieren. Ursache hierfür ist, dass zeitlich und örtlich nahe GNSS-Signale ähnliche Fehler aufweisen, eine ausreichende relative Genauigkeit ist gegeben. Mithilfe auch der bekannten Kameradaten sind schon einfache Drohnen in der Lage, photogrammetrische Modelle zu erzeugen und Messungen z. B. von Längen oder Flächen zu erfassen.
Die absolute Genauigkeit der GNSS-Signale ist hingegen zu gering, um zuverlässige Werte zu liefern, so sind die dreidimensionalen Daten nie präzise absolut positioniert. Insbesondere in der Vermessungsindustrie kann dies zu Problemen führen, da hier absolute Messwerte z. B. für Baudokumentationen, Infrastruktur- oder Raumplanung von großer Bedeutung sind.
03 Real Time Kinematic
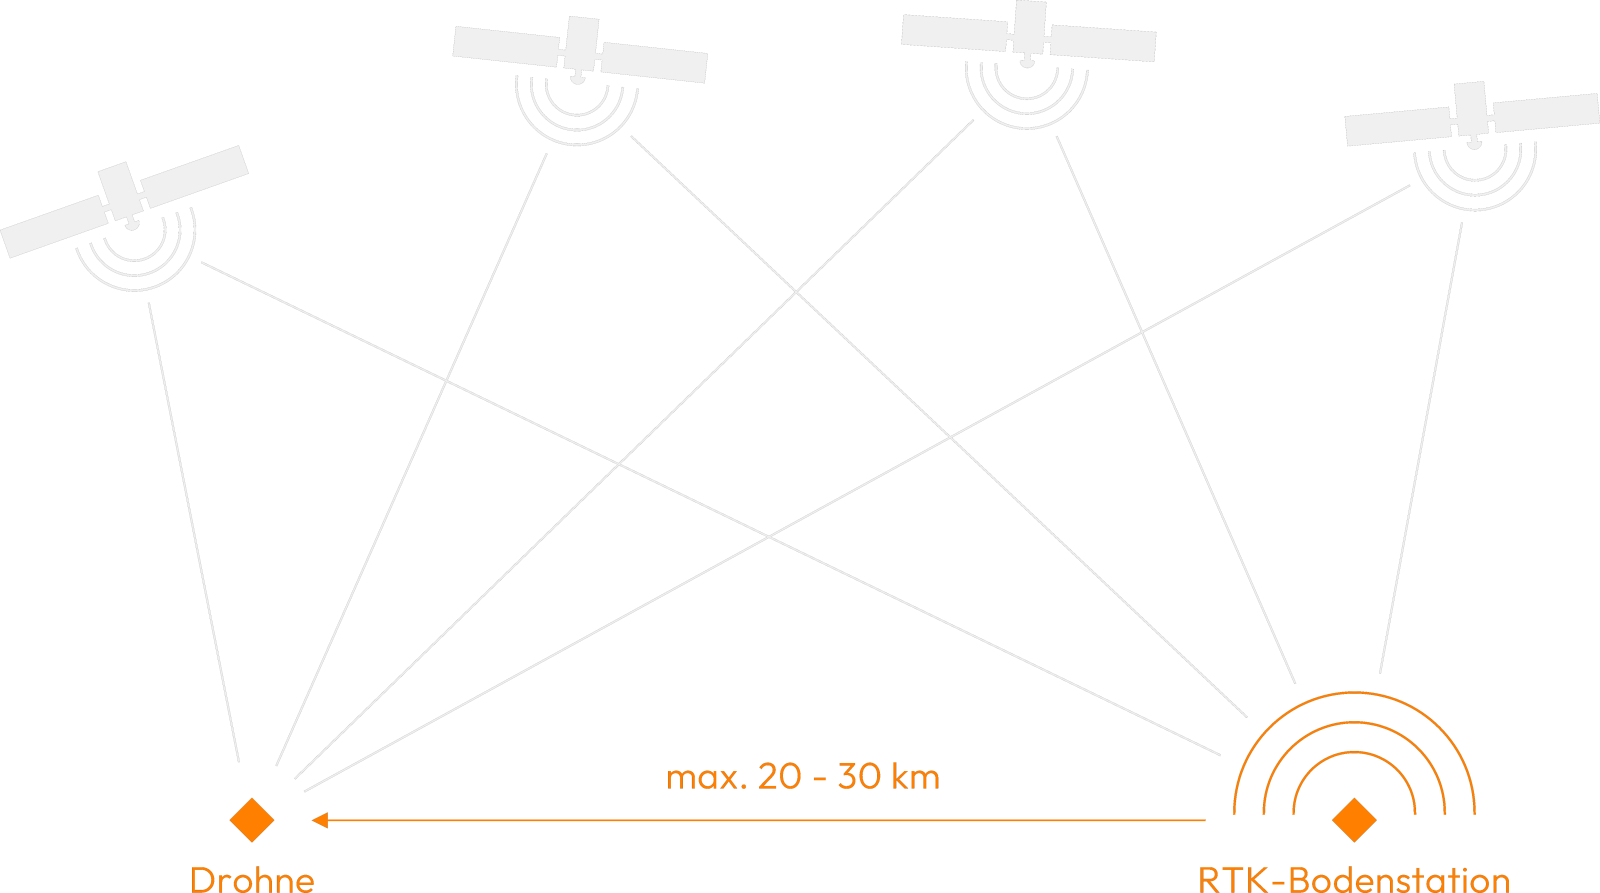
Real-Time-Kinematic (RTK), auch Echtzeitkinematik, bietet eine simple Lösung für dieses Problem. Nahegelegene, präzise eingemessene Bodenstationen mit bekannten Geoinformationen empfangen dieselben GNSS-Signale und gleichen diese mit den exakten Werten ab. Daraus kann der aktuelle Fehler des jeweiligen Signals berechnet werden. Über eine Internetverbindung werden diese Korrekturdaten eingewählten Nutzern zur Verfügung gestellt. Die Korrekturdaten sind in einem Radius von etwa 20 bis 30 Kilometern um die Bodenstation gültig, da die Fehler hier annähernd übereinstimmen (siehe Kapitel 2). Die eigene Drohne kann den entstandenen Fehler herausrechnen und so besonders präzise Geoinformationen mit hoher absoluter Genauigkeit für die erfassten Daten hinterlegen.
SAPOS ist ein gemeinsames Projekt der Landesvermessungsämter mit über 270 Bodenstationen in Deutschland und hierzulande wohl eines der meistgenutzten Netzwerke für Echtzeit-Korrekturdaten. Zur Bereistellung wird das sogenannte Ntrip-Protokoll mit individuellen Zugangsdaten verwendet. Dank Subventionen der Länder erhalten Nutzer diese oftmals kostenfrei oder zu sehr günstigen Konditionen.